[Paper Review] Auto Recognition of Navigation Path for Harvest Robot Based on Machine Vision
오츠 알고리즘(Otsu Algorithm)
어떤 이미지나 영상을 thresholding 하고 싶을 때, 적정한 threshold 값을 찾아주는 알고리즘
경계값을 임의로 정해서, 픽셀들을 두 부류로 나누고, 두 부류의 명암 분포를 반복해서 구한 다음, 두 부류의 명암 분포를 가장 균일하게 하는 경계 값을 선택한다.
아래 예제에서는 임계값(T)이 120~140일 때 이미지가 가장 선명하다는 것을 알 수 있다.
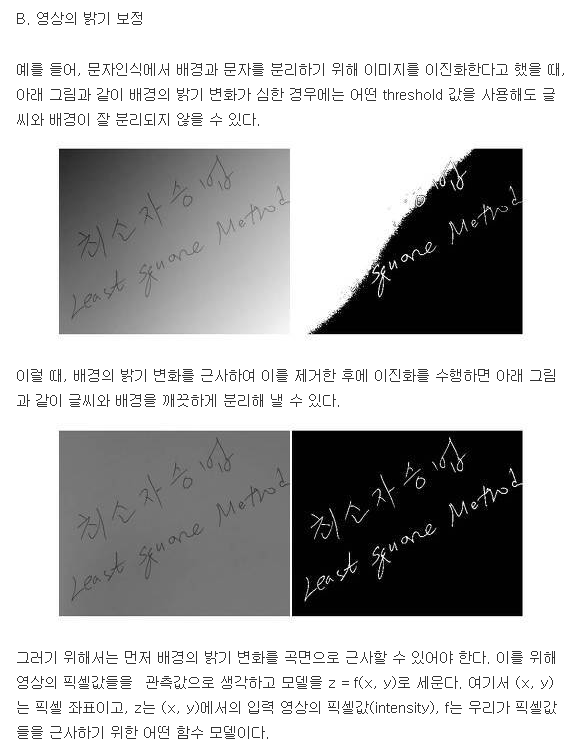
최소자승법(Least Square Method)
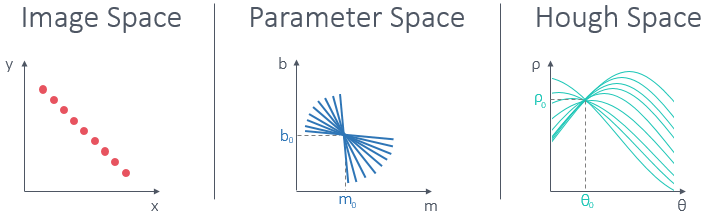
허프 변환(Hough Transform)
참고자료
Auto Recognition of Navigation Path for Harvest Robot Based on Machine Vision
https://bkshin.tistory.com/entry/OpenCV-8-%EC%8A%A4%EB%A0%88%EC%8B%9C%ED%99%80%EB%94%A9Thresholding
OpenCV - 8. 스레시홀딩(Thresholding), 오츠의 알고리즘(Otsu's Method)
이번 포스팅에서는 바이너리 이미지를 만드는 대표적인 방법인 스레시홀딩에 대해 알아보겠습니다. 이번 포스팅 역시 '파이썬으로 만드는 OpenCV 프로젝트(이세우 저)'를 정리한 것임을 밝힙니다
bkshin.tistory.com
https://m.blog.naver.com/PostView.naver?isHttpsRedirect=true&blogId=tlaja&logNo=220716834999
최소자승법(Least square Method)
논문을 보다 보면 가끔 LSM을 볼 수 있다. LSM이 나온 뒤에는 식이 나오는데 여기서 LSM이 뭔지 ...
blog.naver.com
https://m.blog.naver.com/windowsub0406/220894462409
[Udacity] SelfDrivingCar- 2-3. 차선 인식(hough transform)
Python3.5 그리고 Opencv 3.1 기준 코드 작성 셋팅만 제대로 ...
blog.naver.com